
COILS · 로봇과 드론을 위한 무선충전 인프라
드론 무선충전 스테이션
착륙하면,
충전됩니다.
정밀 도킹 없이, 어디에 내려도 충전하는 멀티코일 무선충전.
드론이 임무를 마치면 스스로 충전하고 다시 현장으로.
WHY WIRELESS CHARGING
로봇이 늘어날수록, 충전이 운영의 병목이 됩니다
호환성 부재
기종마다 전용 충전기·커넥터가 필요해 인프라·재고 부담이 계속 늘어납니다.
정밀 도킹 의존
위치가 조금만 어긋나도 효율이 급감하거나 충전에 실패해 사람이 개입해야 합니다.
접점 마모·환경 취약
노출 단자는 먼지·습기·부식에 약해 야외·무인 운용에서 고장을 일으킵니다.
COILS SOLUTION — 어디에 내려앉든, 어떤 기종이든 스스로 위치를 맞춰 충전하는 멀티코일 무선충전.핵심기술 보기 →
숫자로 보는 코일즈
설립 2년, 기술과 실적으로 증명합니다.
95.7%
3 kW급 무선 전송효율
경북테크노파크 공인시험 (2025.10)
4.23µT
20cm 거리 누설 자기장
기준 6.25µT 이하
COILS TECHNOLOGY
정밀 착륙 없이도
스스로 자기장을 만듭니다.
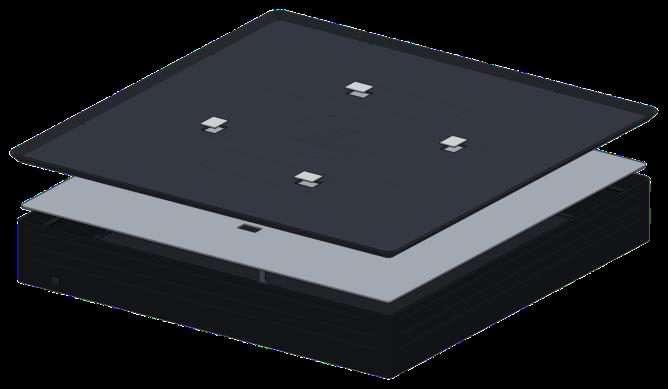
작은 송신 코일 여러 개를 배열해 두고, 로봇이 내려앉은 위치에 결합이 큰 코일만 골라 켭니다.
- · 송신 전류만으로 수신부 위치 추정 — 통신 불필요
- · 100mm 오정렬에도 효율 95.6% 유지
- · 드론·사족보행·휴머노이드를 하나의 기술로
단일 송신 코일
활성 코일 1 / 1 (항상 전체 구동)
자기장이 패드 전체로 퍼짐 → 누설 · 손실 증가
위치 어긋남에 따른 효율양호 (정중앙)
COILS 다중 송신 코일 (7개)
활성 코일 7 / 7
수신 코일 아래 코일만 선택 구동 → 누설 최소, 효율 유지
중심 편차 약 0 mm효율 95.7% 유지 (3 kW 시험)
수신 코일 (Rx)선택 구동 송신 코일· 패드 위 코일을 드래그해 착륙 위치를 직접 옮겨보세요
WIRELESS CHARGING SOLUTIONS
하나의 멀티코일 기술로, 모든 로봇을.
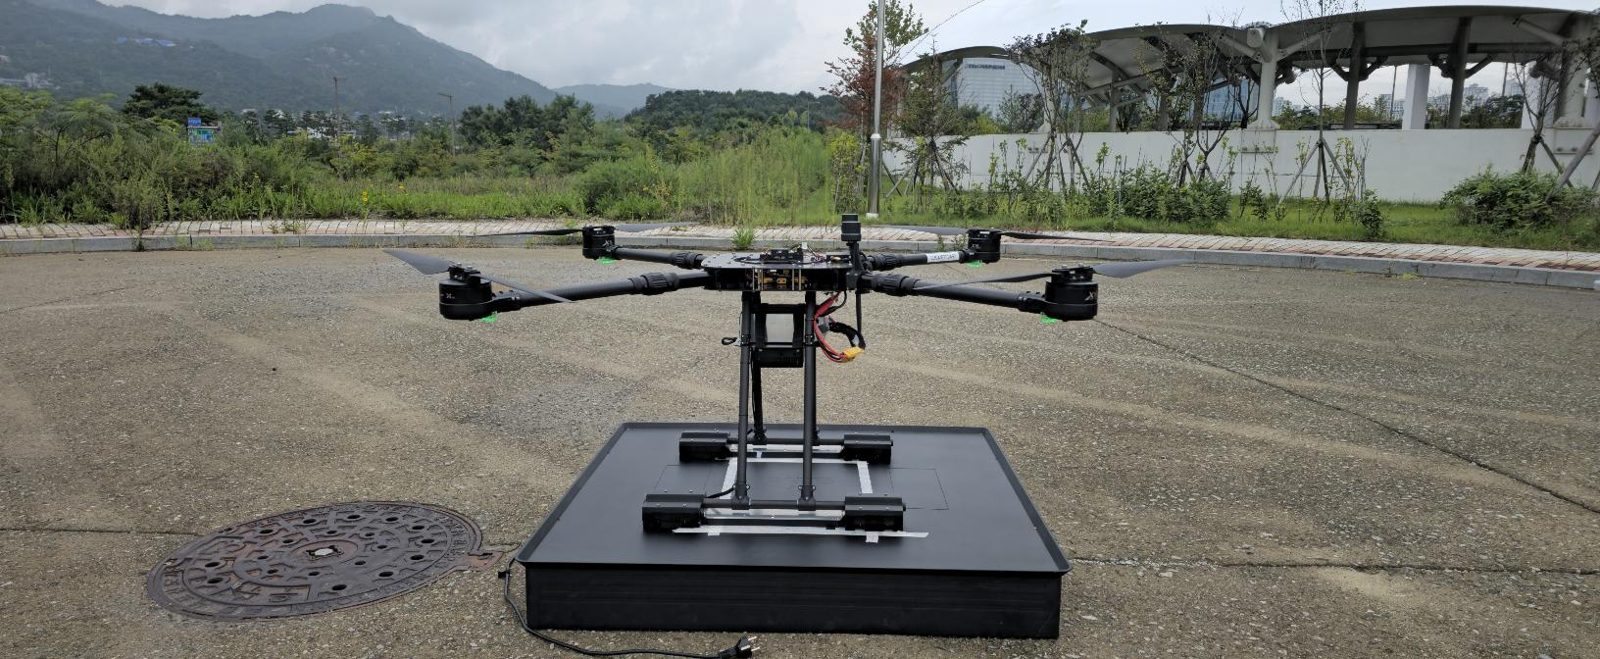
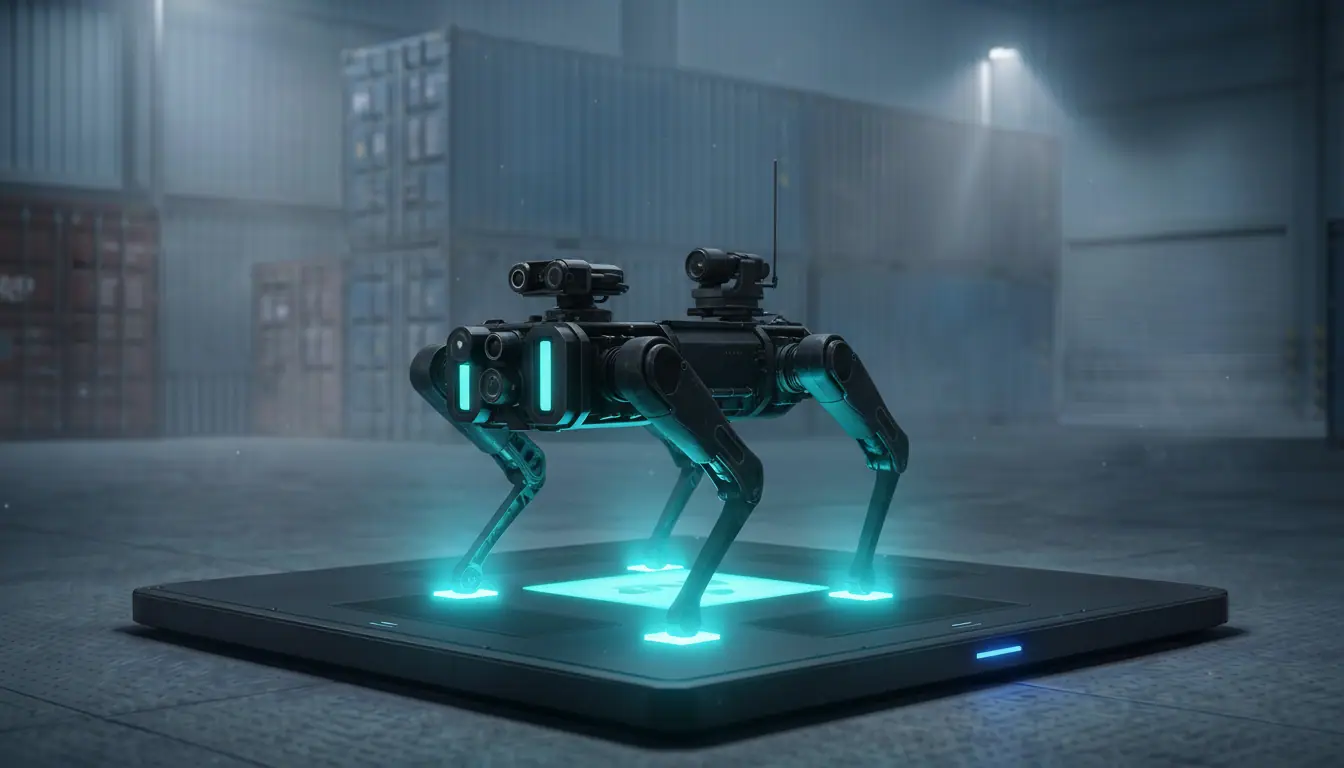
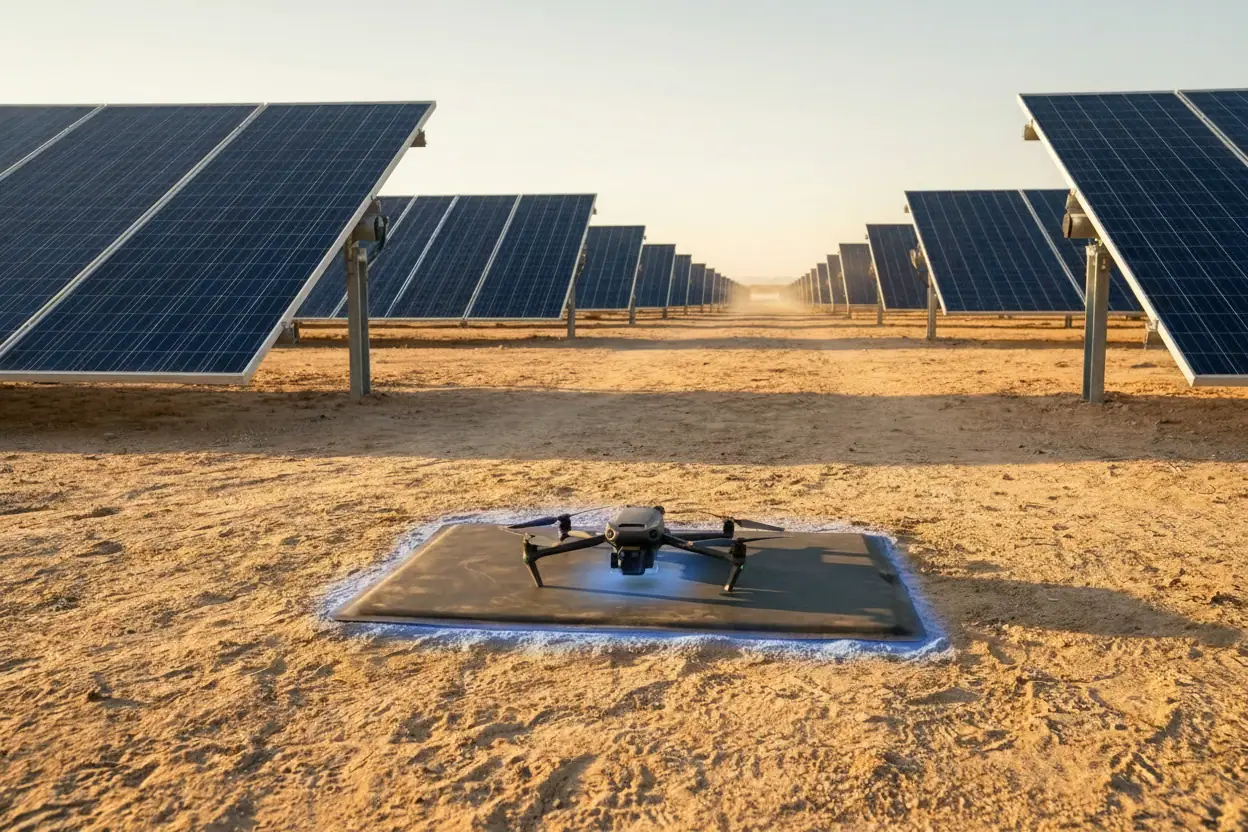 연출 이미지 (AI 생성)태양광 발전소 점검
착륙 패드에 내려앉아 충전
넓은 태양광 단지를 순찰하는 드론이 현장 패드에 착륙해 자동 충전하고 다시 비행합니다.
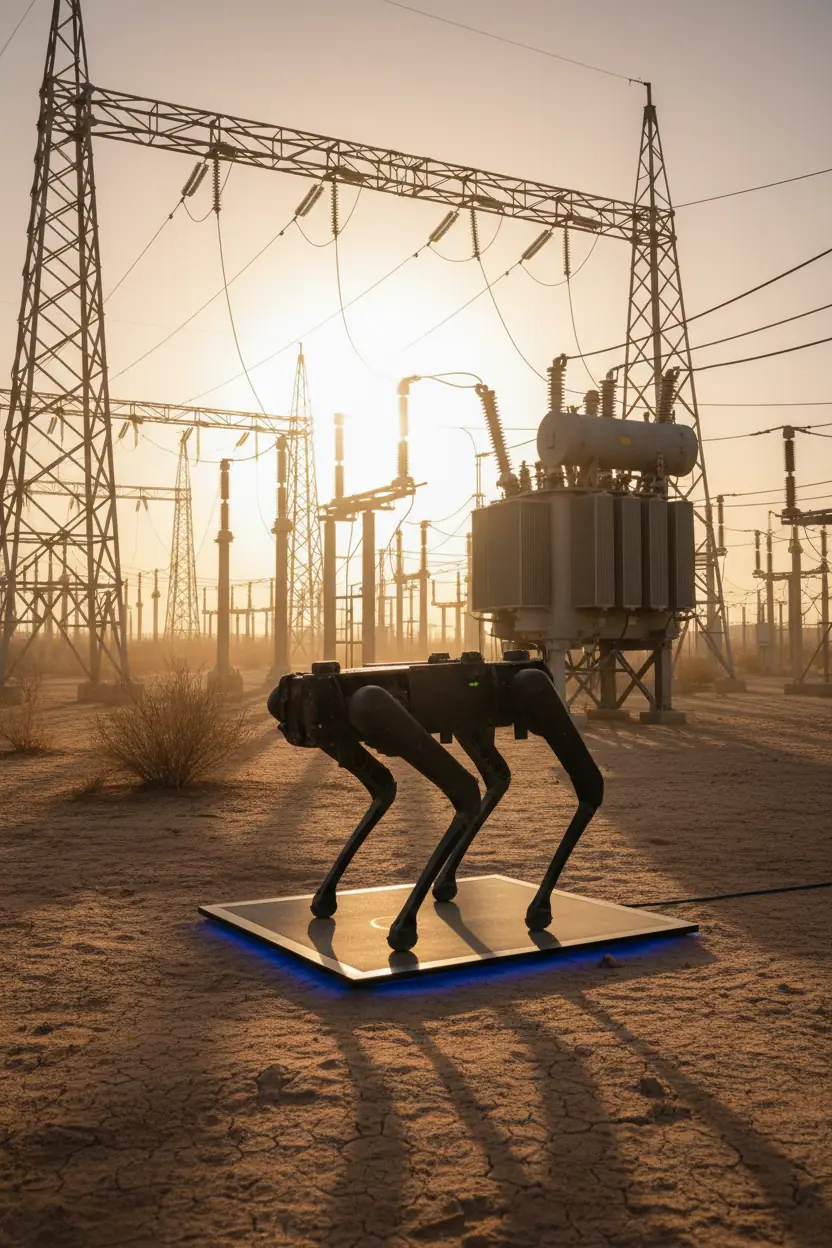 연출 이미지 (AI 생성)변전소 · 송전 설비 점검
패드 위에 서서 충전
변전소·송전 설비를 점검하는 사족보행 로봇이 충전 패드 위에 서기만 하면 자동 충전됩니다.
함께하는 협력 네트워크
레인보우로보틱스
ETRI
KAIST
한울드론
알티온
볼시스
FT글로벌
레인보우로보틱스
ETRI
KAIST
한울드론
알티온
볼시스
FT글로벌
COILS NEWS
뉴스
Wireless Charging Infrastructure for Robots & Drones